Optimisation de réseau
Option informatique — MP — 2024. 4 heures. Calculatrice autorisée.
Créer un réseau routier entre différentes villes, en s’autorisant des intersections intermédiaires, dont la longueur totale est minimale est un problème très difficile à résoudre.
Ce problème est une généralisation de deux problèmes pourtant faciles à résoudre : la recherche d’arbre couvrant de poids minimal, correspondant au cas où il n’y a pas d’intersections intermédiaires, et la recherche de plus court chemin, correspondant au cas où on ne souhaite relier que deux villes.
En 1836, un an seulement après l’apparition d’une ligne de train en Allemagne, Carl Friedrich Gauß s’interrogeait dans une lettre à l’astronome Christian Schumacher sur la meilleure manière de relier les villes de Hambourg, Brême, Hanovre et Brunswick par un réseau ferré.
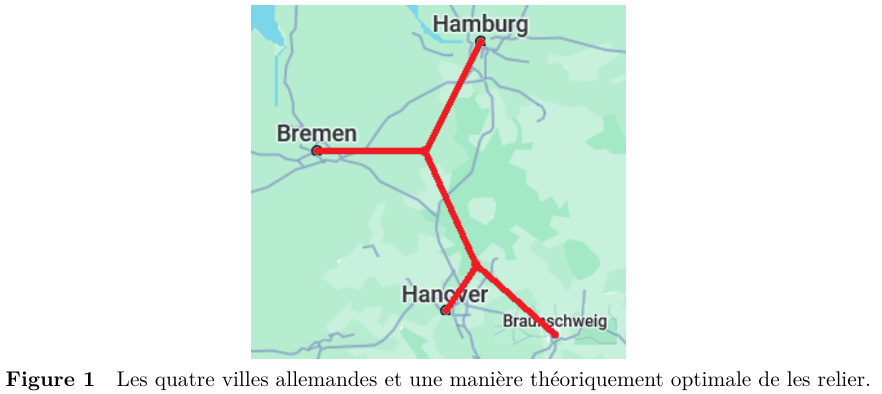
De tels arbres trouvent des applications dans la construction de réseaux (électroniques, routiers, …). Ils peuvent également apparaître dans des phénomènes naturels : des films de savon reliant des tiges entre deux plaques peuvent former un arbre avec des points intermédiaires.
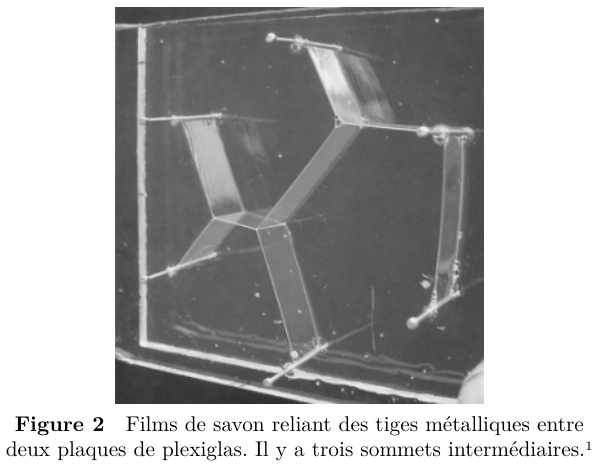
¹ Crédits : Dutta, P., Khastgir, S. P. & Roy, A. (2010). Steiner trees and spanning trees in six-pin soap films. American Journal of Physics, 78(2), 215-221.
La partie I de ce problème étudie des généralités sur les arbres couvrants et une fonction de tri. La partie II présente l’algorithme de Kruskal inversé pour trouver un arbre couvrant de poids minimal dans un graphe connexe.
La partie III montre la complexité du problème d’optimisation de réseau en se ramenant au problème de satisfiabilité. Enfin, la partie IV présente comment approcher une solution au problème d’optimisation en utilisant des arbres couvrants.
Consignes aux candidates et candidats
On identifiera une même grandeur écrite dans deux polices de caractères différentes, en italique du point de vue mathématique (par exemple {n}) et en Computer Modern à chasse fixe du point de vue informatique (par exemple n).
Les candidates et candidats devront répondre aux questions de programmation en utilisant le langage OCaml. S’ils écrivent une fonction non demandée par l’énoncé, ils devront préciser son rôle, ainsi que sa signature (son type).
Les candidates et candidats sont également invités, lorsque c’est pertinent, à décrire le fonctionnement global de leurs programmes.
On autorisera toutes les fonctions des modules Array et List, ainsi que les fonctions de la bibliothèque standard (celles qui s’écrivent sans nom de module, comme max, incr ainsi que les opérateurs comme @).
Sauf précision de l’énoncé, l’utilisation d’autres modules sera interdite.
Lorsqu’une question de programmation demande l’écriture d’une fonction, la signature de la fonction demandée est indiquée à la fin de la question. Les candidates et candidats pourront écrire une fonction dont la signature est compatible avec celle demandée.
Par exemple, si l’énoncé demande l’écriture d’une fonction int list -> int qui renvoie le premier élément d’une liste d’entiers, écrire une fonction 'a list -> 'a qui renvoie le premier élément d’une liste d’éléments quelconques sera considéré comme correct.
Une annexe disponible en fin de sujet rappelle différentes fonctions en OCaml.
Définitions et notations
Pour un ensemble fini {E}, on note {|E|} le cardinal de {E}. On note {\mathcal P_2(E)} l’ensemble des paires d’éléments de {E}, c’est-à-dire les sous-ensembles de {E} de cardinal {2}.
On définit un graphe non orienté comme un couple {G=(S,A)} tel que {S} est un ensemble fini d’éléments appelés sommets et {A} un ensemble de paires d’éléments distincts de {S} appelées arêtes, c’est-à-dire {A\subset\mathcal P_2(S)}.
S’il n’y a pas d’ambiguïté, une paire {\{s,t\}} sera notée {st}. Si {st} est une arête du graphe, on dit que {s} et {t} sont adjacents. Le graphe
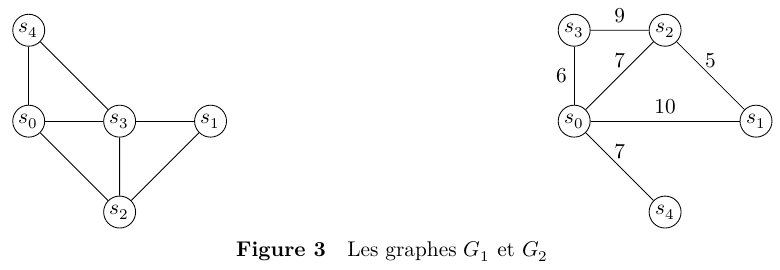
{\begin{array}{l}G_1=(\{s_0,s_1,s_2,s_3,s_4,s_5\},\\[8pt]\quad\{s_0s_2,s_0s_3,s_0s_4,s_1s_2,s_1s_3,\\[8pt]\quad s_2s_3,s_2s_5,s_3s_4\})\end{array}}est représenté sur la figure 3.
On appelle sous-graphe de {G=(S,A)} un graphe {H=(X,B)} tel que {X\subset S} et {B\subset A\cap\mathcal P_2(X)}.
Si {X\subset S}, on appelle sous-graphe induit par {X} le graphe {G[X]=(X,A\cap\mathcal P_2(X))}, c’est-à-dire le graphe ayant {X} comme ensemble de sommets et contenant toutes les arêtes de {G} dont les deux extrémités sont dans {X}.
Pour {(s,t)\in V^2}, on appelle chaîne de {s} à {t} une suite de sommets distincts {(s_0,s_1,\ldots,s_k)} telle que {s_0=s}, {s_k=t} et pour {i\in\llbracket1,k\rrbracket}, {s_{i-1}s_i\in A}. On appelle cycle de {G} une suite de sommets {(s_0,s_1,\ldots,s_k)} telle que {k\ge3}, {(s_0,\ldots,s_{k-1})} est une chaîne, {s_0=s_k} et {s_0s_{k-1}\in A}.
Un graphe est dit connexe s’il existe toujours une chaîne entre deux sommets distincts. Si {G=(S,A)}, on appelle composante connexe de {G} un sous-ensemble {X} de {S} tel que {G[X]} est connexe et pour tout {s\in S\setminus X}, {G[X\cup\{s\}]} n’est pas connexe.
Un graphe est dit un arbre (à différencier des arbres enracinés) s’il est connexe et ne contient pas de cycle. On dit qu’un sous-graphe {T=(X,B)} de {G=(S,A)} qu’il est un arbre couvrant si {S=X} et {T} est un arbre.
On appelle graphe pondéré un triplet {(S,A,f)} tel que {(S,A)} est un graphe et {f:A\to\mathbb R_+} est une fonction qui à chaque arête associe un poids qui est un réel positif. La figure 3 contient une représentation graphique d’un graphe pondéré {G_2}.
Dans un graphe pondéré {G=(S,A,f)}, le poids d’un sous-graphe {H=(X,B,f)} de {G} est la somme des poids des arêtes qui le composent, c’est-à-dire {f(H)=\sum\limits_{a\in B}f(a)}.
I Généralités
- Si {G} est connexe, alors {|A|\ge|S|-1}.
- Si {G} est sans cycle, alors {|A|\le|S|-1}.
- {G} est un arbre.
- {G} est connexe et {|A|=|S|-1}.
- {G} est sans cycle et {|A|=|S|-1}.
Pour les deux questions suivantes, on suppose que {G=(S,A,f)} est un graphe pondéré tel que {f} est injective (toutes les arêtes ont un poids différent).
Montrer que {a\notin B^*}.
Les trois questions qui suivent ont pour objectif d’implémenter un algorithme de tri efficace.
separation telle que si lst est une liste, alors separation lst renvoie un couple (lst1, lst2) tel que chaque élément de lst apparaît soit dans lst1, soit dans lst2, et les tailles de lst1 et lst2 diffèrent d’au plus 1.
|
1 |
separation : 'a list -> 'a list * 'a list |
fusion telle que si lst1 et lst2 sont deux listes triées par ordre croissant, alors fusion lst1 lst2 renvoie une liste triée par ordre croissant contenant tous les éléments de lst1 et lst2.
|
1 |
fusion : 'a list -> 'a list -> 'a list |
tri_fusion qui prend en argument une liste et renvoie une liste triée par ordre croissant contenant les mêmes éléments. Quelle est la complexité temporelle de cette fonction ? (On ne demande pas de justifier.)
|
1 |
tri_fusion : 'a list -> 'a list |
II Algorithme de Kruskal inversé
L’algorithme de Kruskal inversé est une variante de l’algorithme de Kruskal qui permet de trouver un arbre couvrant de poids minimal dans un graphe pondéré connexe. En voici une description en pseudo-code.
|
1 2 3 4 5 6 7 8 9 |
Entrées : Graphe pondéré G = (S, A, f) non orienté connexe B ← copie de A Trier B par ordre décroissant de poids pour a ∈ B par ordre décroissant de poids faire si (S, B ∖ {a}) est connexe alors B ← B ∖ {a} fin si fin pour renvoyer (S, B) |
Algorithme 1 Algorithme de Kruskal
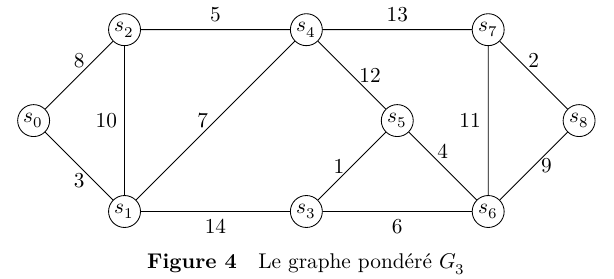
On implémente un graphe pondéré par tableau de listes d’adjacences en OCaml, selon le type suivant :
|
1 |
type graphe = (int * float) list array |
Si {G=(S,A,f)} est implémenté par un objet g de type graphe, alors :
- l’ensemble des sommets est {S=\llbracket0,n-1\rrbracket}, où {n=|S|} ;
gest un tableau de taille {n} tel que pour tout {s\in S},g.(s)est une liste contenant des couples {(t,p)} tels que {st\in A} et {f(st)=p}.
Les listes d’adjacence ne sont pas nécessairement supposée triées par ordre croissant des sommets ou des poids. Par exemple, le graphe {G_2} de la figure 3 peut être créé par la commande :
|
1 2 |
let g2 = [|[(2, 7.); (3, 6.); (1, 10.); (4, 7.)]; [(2, 5.); (0, 10.)]; [(0, 7.); (1, 5.); (3, 9.)]; [(0, 6.); (2, 9.)]; [(0, 7.)]|] |
On rappelle que les opérations de comparaisons (max, min, <, >, …) peuvent s’effectuer sur des uplets selon l’ordre lexicographique.
tri_aretes telle que si g est la représentation d’un graphe pondéré {G=(S,A,f)}, alors tri_aretes g renvoie la liste des triplets {(f(st),s,t)}, triée par ordre décroissant des {f(st)}, tels que {st\in A} et {s\lt t}. Cette liste ne devra pas contenir de doublons.
|
1 |
tri_aretes : graphe -> (float*int*int) list |
connectes telle que si g est la représentation d’un graphe pondéré {G=(S,A,f)}, {(s,t)\in S^2} et poids_max est un flottant, alors connectes g s t poids_max renvoie un booléen qui vaut true si et seulement s’il existe un chemin de {s} à {t} dans {G} ne passant que par des arêtes dont le poids est strictement inférieur à poids_max.
La fonction devra avoir une complexité linéaire en {|S|+|A|} et on demande de justifier brièvement.
|
1 2 |
connectes : graphe -> int -> int -> float -> bool |
kruskal_inverse qui prend en argument un graphe {G=(S,A,f)} et renvoie le graphe obtenu selon le principe de l’algorithme de Kruskal inversé.
On supposera que le graphe {G} donné en argument est connexe et que la fonction de pondération {f} est injective.
|
1 |
kruskal_inverse : graphe -> graphe |
On pourra commencer par traiter le cas où la fonction de pondération est injective.
kruskal_inverse. Commenter.III Difficulté du calcul de l’arbre optimal
Dans cette partie, on présente le problème du calcul de l’arbre optimal, appelé arbre de Steiner, et on veut montrer que c’est un problème difficile à résoudre.
Soit {G=(S,A)} un graphe non orienté connexe. On appelle arbre de Steiner de sommets terminaux {X} un sous-graphe de {G} de la forme {T=(Y,B)} tel que {T} est un arbre et {X\subset Y}. Les sommets de {Y\setminus X} sont appelés les sommets de Steiner.
Le problème de l’arbre de Steiner consiste, étant donné un graphe {G=(S,A)}, un ensemble {X\subset S} et un entier {k}, à déterminer s’il existe un arbre de Steiner de sommets terminaux {X} ayant moins de {k} sommets de Steiner.
Justifier qu’il n’en existe pas ayant moins de {1} sommet de Steiner.
Pour montrer la difficulté de ce problème, on se ramène au problème de satisfaisabilité d’une formule booléenne.
On rappelle qu’un littéral est une variable ou la négation d’une variable. Une clause est une disjonction ({\vee}) de littéraux. Une forme normale conjonctive (FNC) est une conjonction ({\wedge}) de clauses.
Une formule {\varphi} est dite en 3-FNC si elle est en forme normale conjonctive telle que chaque clause contient au plus trois littéraux.
On admet qu’étant donnée une formule propositionnelle {\varphi} en 3-FNC, il est difficile de savoir si {\varphi} possède un modèle, c’est-à-dire une valuation qui la satisfait.
III.A – De la satisfaisabilité au stable
Soit {G=(S,A)} un graphe non orienté. On dit qu’une partie {X\subset S} est un stable si c’est un ensemble de sommets deux à deux non adjacents, c’est-à-dire si pour {(s,t)\in X^2}, {st\notin A}.
Soit {\mathcal V=\{v_1,\ldots,v_n\}} un ensemble de variables et {\varphi} une formule booléenne en 3-FNC, de la forme {\varphi=\bigwedge_{j=1}^m C_j}, où {C_j=\bigvee_{k=1}^{m_j}\ell_{jk}}, les {\ell_{jk}} étant des littéraux (de la forme {v_i} ou {\neg v_i}) et {m_j\in\llbracket1,3\rrbracket}.
On définit le graphe {G_\varphi=(S_\varphi,A_\varphi)} par :
- {S_\varphi} contient un sommet par littéral apparaissant dans une clause, c’est-à-dire {S_\varphi=\bigcup_{j=1}^m S_j} où :
{\begin{array}{l}S_j=\{v_i^{(j)}\mid v_i\text{ apparait dans }C_j\}\\[8pt]\quad\cup\{\overline{v_i}^{(j)}\mid\neg v_i\text{ apparait dans }C_j\}.\end{array}}
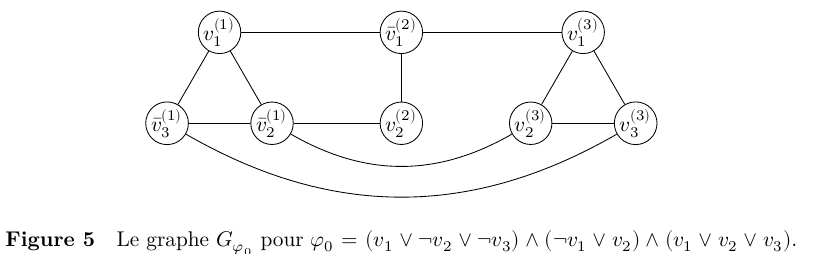
- {A_\varphi} contient les arêtes entre chaque sommet associé à une même clause, et entre les sommets associés à une variable et sa négation :
{\begin{array}{l}A_\varphi=\{st\mid(s,t)\in S_j^2,\ s\ne t\}\\[8pt]\quad\cup\{v_i^{(j)}\overline{v_i}^{(j')}\mid i\in\llbracket1,n\rrbracket,\ j\ne j'\}.\end{array}}
La figure 5 représente le graphe {G_{\varphi_0}} pour {\varphi_0=(v_1\vee\neg v_2\vee\neg v_3)\wedge(\neg v_1\vee v_2)\wedge(v_1\vee v_2\vee v_3)}.
{\begin{array}{l}\varphi_1=(\neg v_0\vee v_2)\\[8pt]\quad\wedge(v_0\vee\neg v_1\vee\neg v_2)\\[8pt]\quad\wedge(v_1\vee\neg v_2)\\[8pt]\quad\wedge(\neg v_0\vee\neg v_1\vee v_2).\end{array}}
On expliquera comment construire un modèle de {\varphi} en fonction de {X}.
III.B – Du stable à l’arbre de Steiner
Si {G=(S,A)} est un graphe non orienté, on pose {G'=(S_G,A_G)} un graphe tel que :
- {S_G} contient {S} et un nouveau sommet par arête de {G}, c’est-à-dire :
{S_G=S\cup\{s_a\mid a\in A\}.}
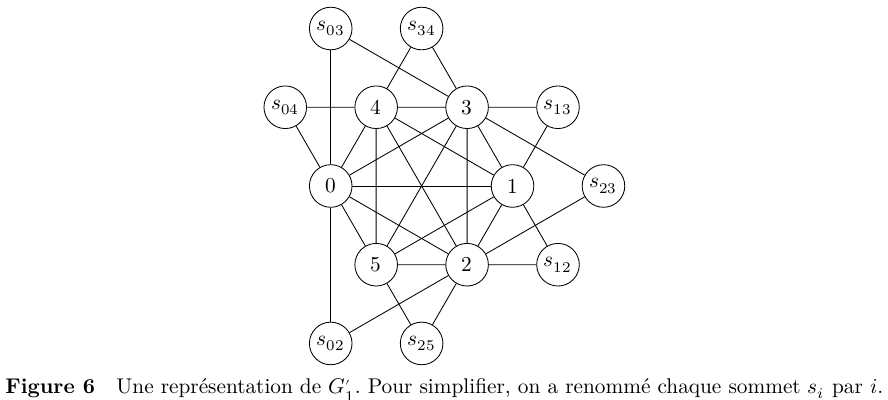
- {A_G} contient toutes les arêtes entre deux sommet de {S}, et des arêtes entre chaque sommet {s_a} vers chacune des extrémités de {a}, c’est-à-dire :
{A_G=\{st\mid(s,t)\in S^2\}\cup\bigcup_{st\in A}\{ss_{st},ts_{st}\}.}
Par exemple, la figure 6 est une représentation de {G'_1} où {G_1} est le graphe de la figure 3.
IV Approximation du problème
Étant donné un graphe pondéré {G=(S,A,f)} et un sous-ensemble {X\subset S}, le problème de l’arbre de Steiner pondéré consiste à déterminer un sous-graphe {T=(Y,B,f)} tel que {X\subset Y\subset S}, {T} est un arbre et {f(T)} est minimal.
On peut voir que le problème de l’arbre de Steiner pondéré est plus difficile que le cas non pondéré, qui n’est qu’un cas particulier où tous les poids sont égaux à {1}.
Malgré sa difficulté, il est possible de calculer en temps polynomial un arbre de Steiner pondéré dont le poids est moins du double d’un arbre optimal.
IV.A – Algorithme de Floyd-Warshall
L’algorithme de Floyd-Warshall est un algorithme de programmation dynamique permettant de calculer toutes les distances pondérées entre deux sommets d’un graphe pondéré.
On rappelle que la représentation de {G} par matrice d’adjacence est une matrice {M} de dimensions {n\times n}, où {n=|S|}, telle que pour {(s,t)\in S^2}, {M_{st}=f(st)} s’il existe {st\in A}, et {M_{st}=+\infty} sinon.
En OCaml, infinity est un flottant qui se comporte comme {+\infty} : plus grand que tous les autres flottants et absorbant par addition ou par multiplication par un flottant strictement positif.
matrice_adjacence qui prend en argument un graphe et renvoie sa matrice d’adjacence.
|
1 2 |
matrice_adjacence : graphe -> float array array |
Soit {G=(S,A,f)} un graphe pondéré. Si {c=(s_0,s_1,\ldots,s_k)} est une chaîne de {s_0} à {s_k}, le poids de {c} est {f(c)=\sum\limits_{i=1}^k f(s_{i-1}s_i)}.
Pour {(s,t)\in S^2}, on appelle distance de {s} à {t}, notée {d_G(s,t)} (ou {d(s,t)} s’il n’y a pas d’ambiguïté sur le graphe), le poids minimal d’une chaîne de {s} à {t}. S’il n’existe pas de telle chaîne, on pose {d(s,t)=+\infty} par convention.
On remarque qu’avec une telle définition, pour {s\in S}, {d(s,s)=0}.
L’algorithme de Floyd-Warshall permet de calculer les distances des sommets deux à deux en considérant une suite de matrices {M^{(k)}}, pour {k\in\llbracket0,n\rrbracket} définies de la manière suivante : pour {(s,t)\in S^2}, {M_{st}^{(k)}} est le poids minimal d’une chaîne de {s} à {t} dont les sommets intermédiaires (autres que les extrémités) sont strictement inférieurs à {k}.
{M_{st}^{(k+1)}=\min(M_{st}^{(k)},M_{sk}^{(k)}+M_{kt}^{(k)}).}
floyd_warshall qui prend en argument une matrice d’adjacence {n\times n} d’un graphe {G=(S,A,f)} et renvoie un couple (dist, pred) de matrices {n\times n} telles que pour {(s,t)\in S^2} :
dist.(s).(t)est un flottant correspondant à {d(s,t)} ;pred.(s).(t)est le prédécesseur de {t} dans un chemin de poids minimal de {s} à {t} si un tel chemin existe, et {-1} sinon.
|
1 2 |
floyd_warshall : float array array -> float array array * int array array |
floyd_warshall.chaine_min qui prend en argument une matrice pred telle que décrite à la Q 28 et deux sommets {s} et {t} et renvoie une chaîne de poids minimal de {s} à {t} sous la forme d’une liste de ses sommets.
La fonction renverra une liste vide s’il n’existe pas de tel chemin.
|
1 2 |
chaine_min : int array array -> int -> int -> int list |
IV.B – Solution approchée
En considérant {G=(S,A,f)} un graphe pondéré non orienté connexe et {X\subset S}, la solution approchée pour le problème de l’arbre de Steiner est donnée par l’algorithme suivant :
- poser {H_1=(X,\mathcal P_2(X),g)} : {H_1} est un graphe complet entre les sommets de {X}, dont les pondérations sont données par les distances dans {G} (c’est-à-dire {g(st)=d_G(s,t)}) ;
- calculer {T_1=(X,B_1,g)} un arbre couvrant de poids minimal de {H_1} ;
- pour chaque arête {st\in B_1\setminus A}, la remplacer dans {T_1} par une chaîne de poids minimal dans {G}, en rajoutant les sommets nécessaires. Le sous-graphe de {G} obtenu sera noté {H_2=(Y,A_2,f)}.
- calculer et renvoyer {T=(Y,B,f)} un arbre couvrant de poids minimal de {H_2}.
On pose {T^*} un arbre de Steiner de poids minimal parmi ceux ayant {X} comme sommets terminaux.
On représente une partie {X\subset S} comme un tableau de booléens tab_X de taille {n=|S|} tel que pour {s\in S}, {s\in X} si et seulement si tab_X.(s) vaut true.
Pour créer un graphe induit par une partie {X} en OCaml, il est nécessaire de renuméroter des sommets, via une bijection {num:X\to\llbracket0,|X|-1\rrbracket}.
renumeroter qui prend en argument une partie {X\subset S} et renvoie un tableau num d’entiers de taille {n} tel que pour {s\in S}, num.(s) vaut {-1} si {s\notin X} et {\texttt{num.(s)}=num(s)} sinon, où {num} est une bijection de {X\to\llbracket0,|X|-1\rrbracket} choisie arbitrairement.
|
1 |
renumeroter : bool array -> int array |
steiner_approche qui, étant donné un graphe {G=(S,A,f)} et une partie {X\subset S} calcule un arbre de Steiner ayant {X} pour sommets terminaux selon l’algorithme présenté précédemment.
On ne demande pas de supprimer les sommets de Steiner de degré {1}.
|
1 2 |
steiner_approche : graphe -> bool array -> graphe |
steiner_approche en fonction de {|S|}, {|A|} et {|X|}.Annexe : rappels de programmation
Cette annexe rappelle le fonctionnement de différentes fonctions des modules List et Array :
List.iter (f: 'a -> unit) (lst: 'a list) : unitfait un appel à la fonctionfpour chaque élément de la listelst. Cette fonction s’exécute en temps linéaire en la taille de la liste, si la fonctionfse calcule en temps constant ;List.rev (lst: 'a list) : 'a listrenvoie une liste contenant les mêmes éléments quelst, mais dans l’ordre inverse. Cette fonction s’exécute en temps linéaire en la taille de la liste ;Array.length (tab: 'a array) : intrenvoie la longueur du tableautab. Cette fonction s’exécute en temps constant ;Array.make (n: int) (x: 'a) : 'a arrayrenvoie un tableau de longueur {n} dont toutes les cases contiennent la valeurx. Cette fonction s’exécute en temps linéaire en {n} ;Array.make_matrix (m: int) (n: int) (x: 'a) : 'a array arrayrenvoie une matrice de dimension {m\times n} dont toutes les cases contiennent la valeurx. Cette fonction s’exécute en temps linéaire en {m\times n}.